Objednáno v pracovní dny do 14:00 = odesíláme ještě tentýž den. 30 dní na rozmyšlenou 1 rok záruky

Schéma zapojení a ukázkový kód

Takto připojíš Modul řízení motoru TB6612FNG pro Arduino k Arduino UNO nebo ESP32, s ukázkovým sketchem, který můžeš hned nahrát.

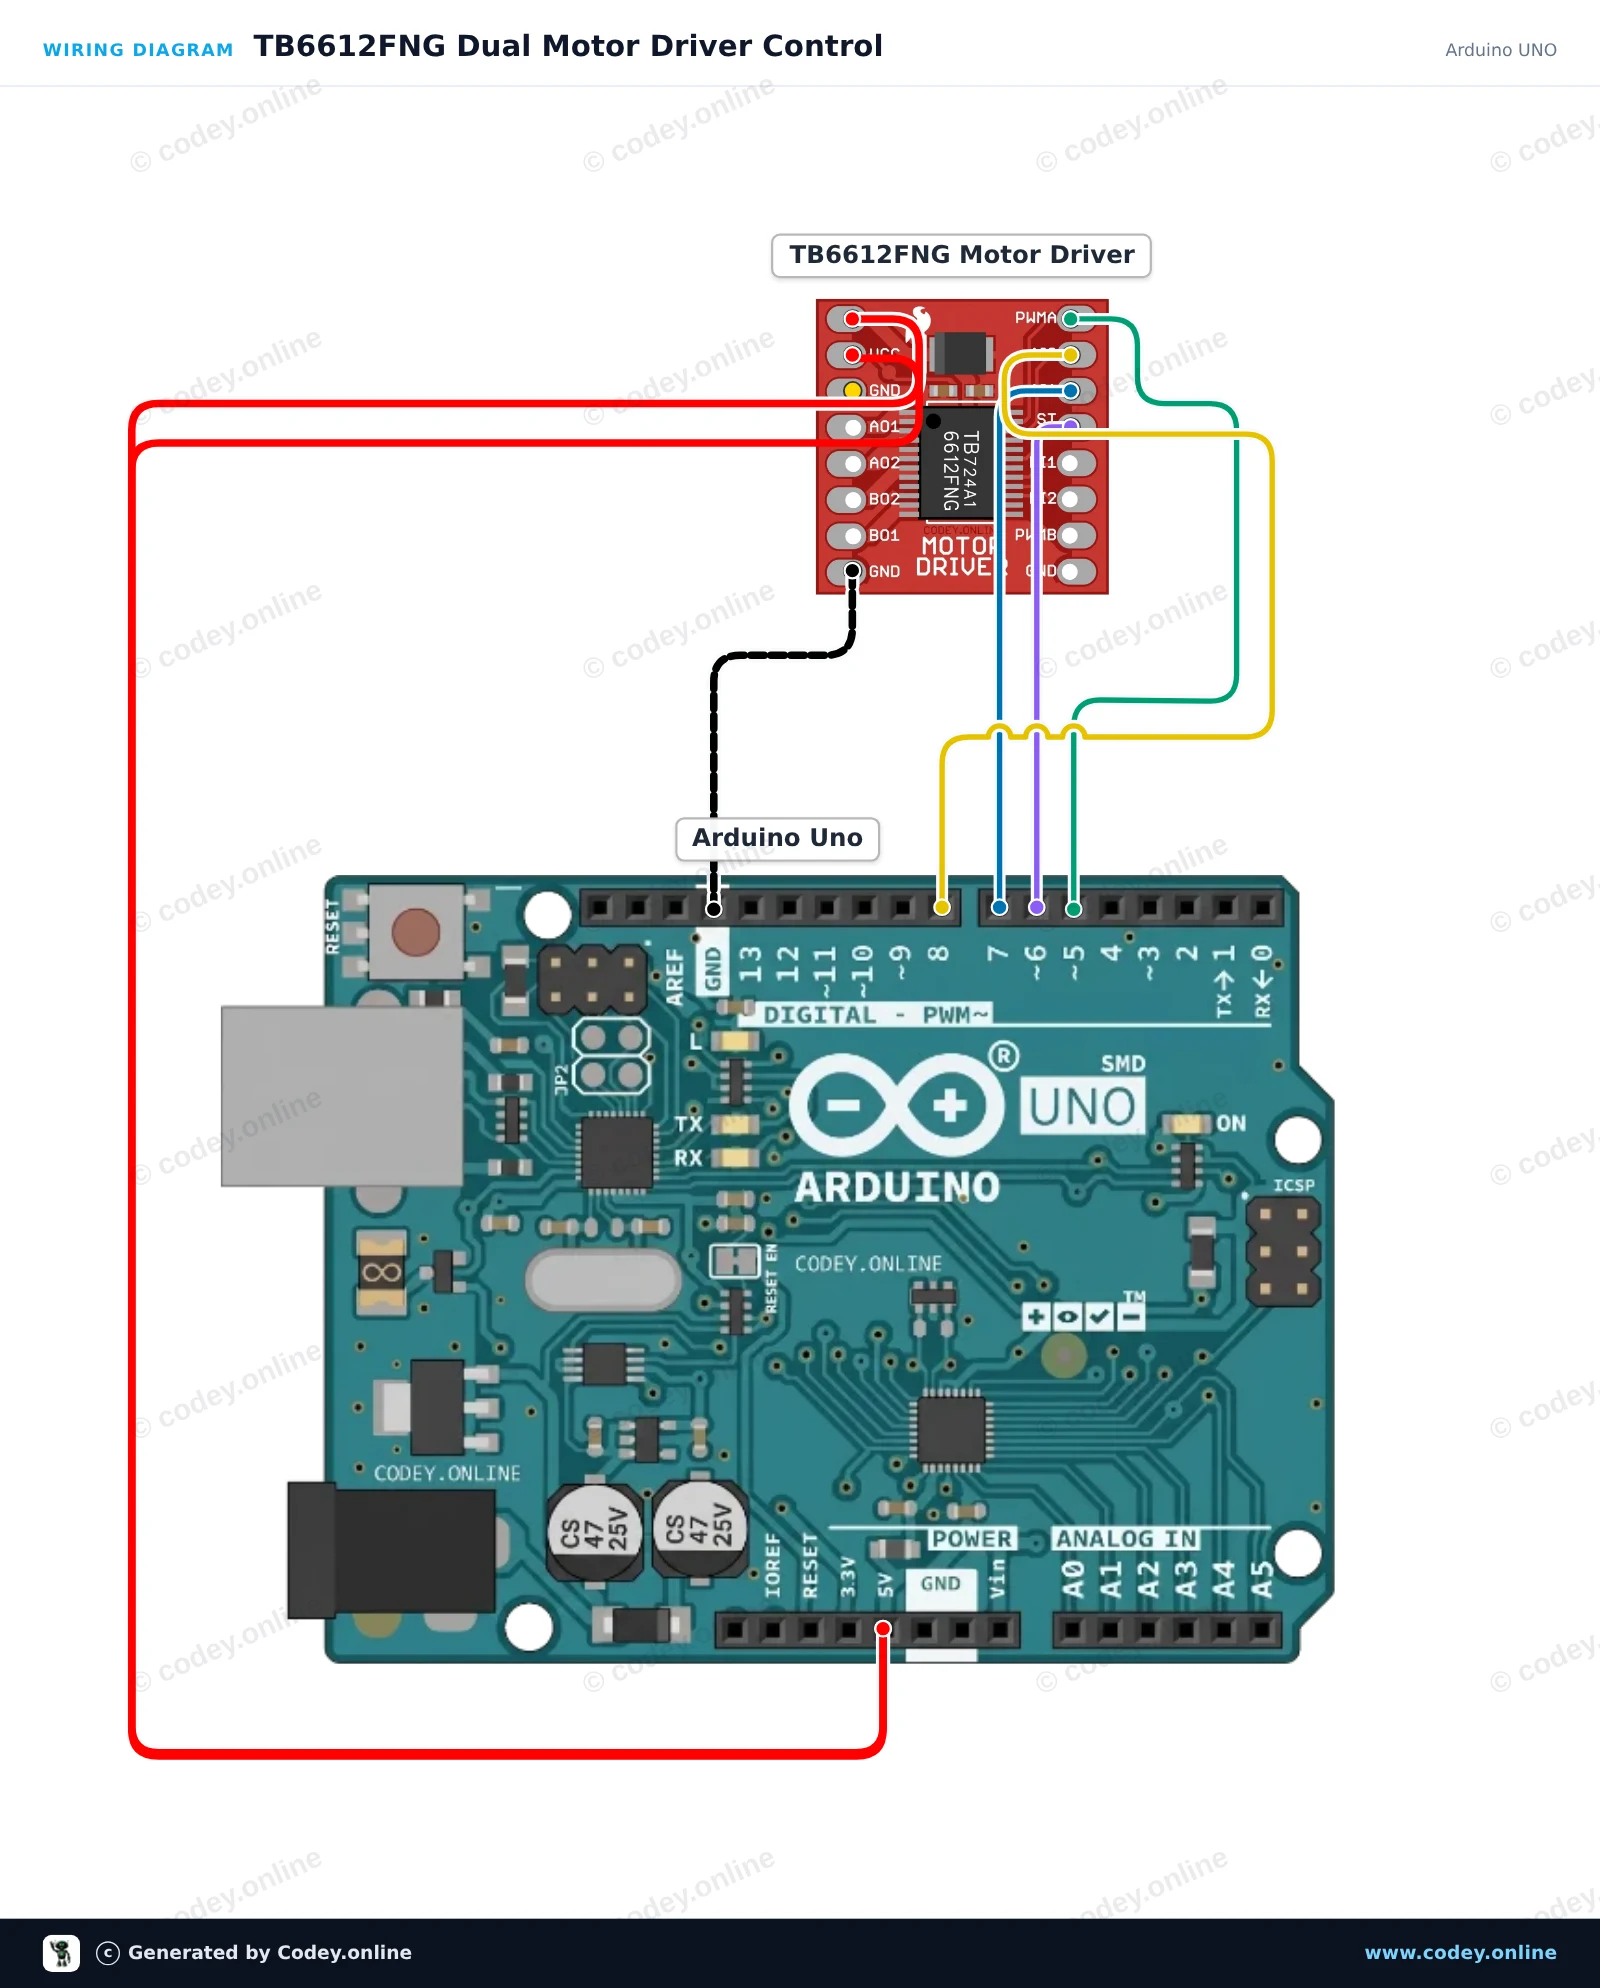
Ovládání dvojitého motorového driveru TB6612FNG

Tento projekt ovládá kanál DC motoru pomocí duálního H-můstku TB6612FNG. Sketch aktivuje driver přes pin standby a střídá chod motoru vpřed, zastavení a chod vzad s PWM řízením rychlosti. Otevřete Serial Monitor na 115200 baud a sledujte provozní stav.

Schéma zapojení: Modul řízení motoru TB6612FNG pro Arduino na Arduino UNO
Schéma zapojení · Kliknutím zvětšíte
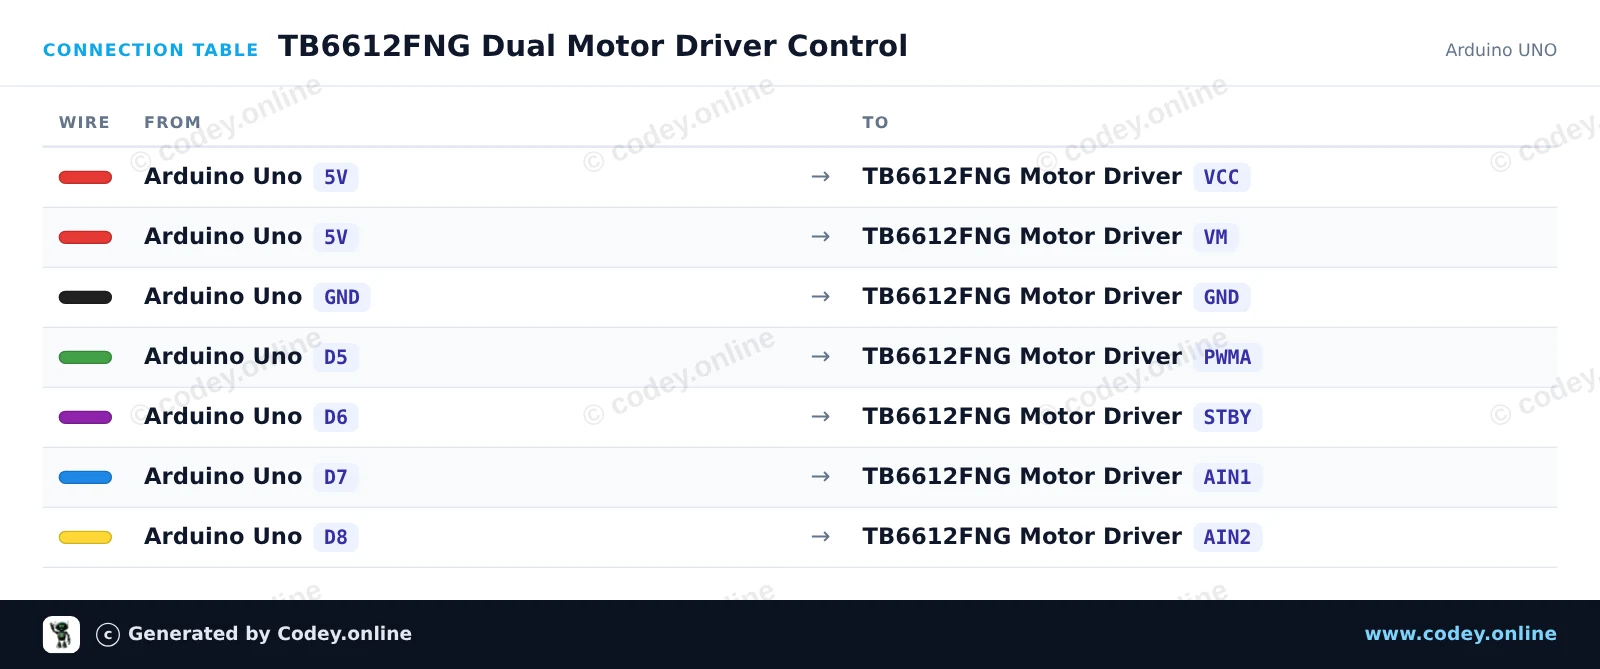
Tabulka zapojení: Modul řízení motoru TB6612FNG pro Arduino na Arduino UNO
Tabulka zapojení · Kliknutím zvětšíte
TB6612FNG_Dual_Motor_Driver_Control.ino · zkompilováno a otestováno
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

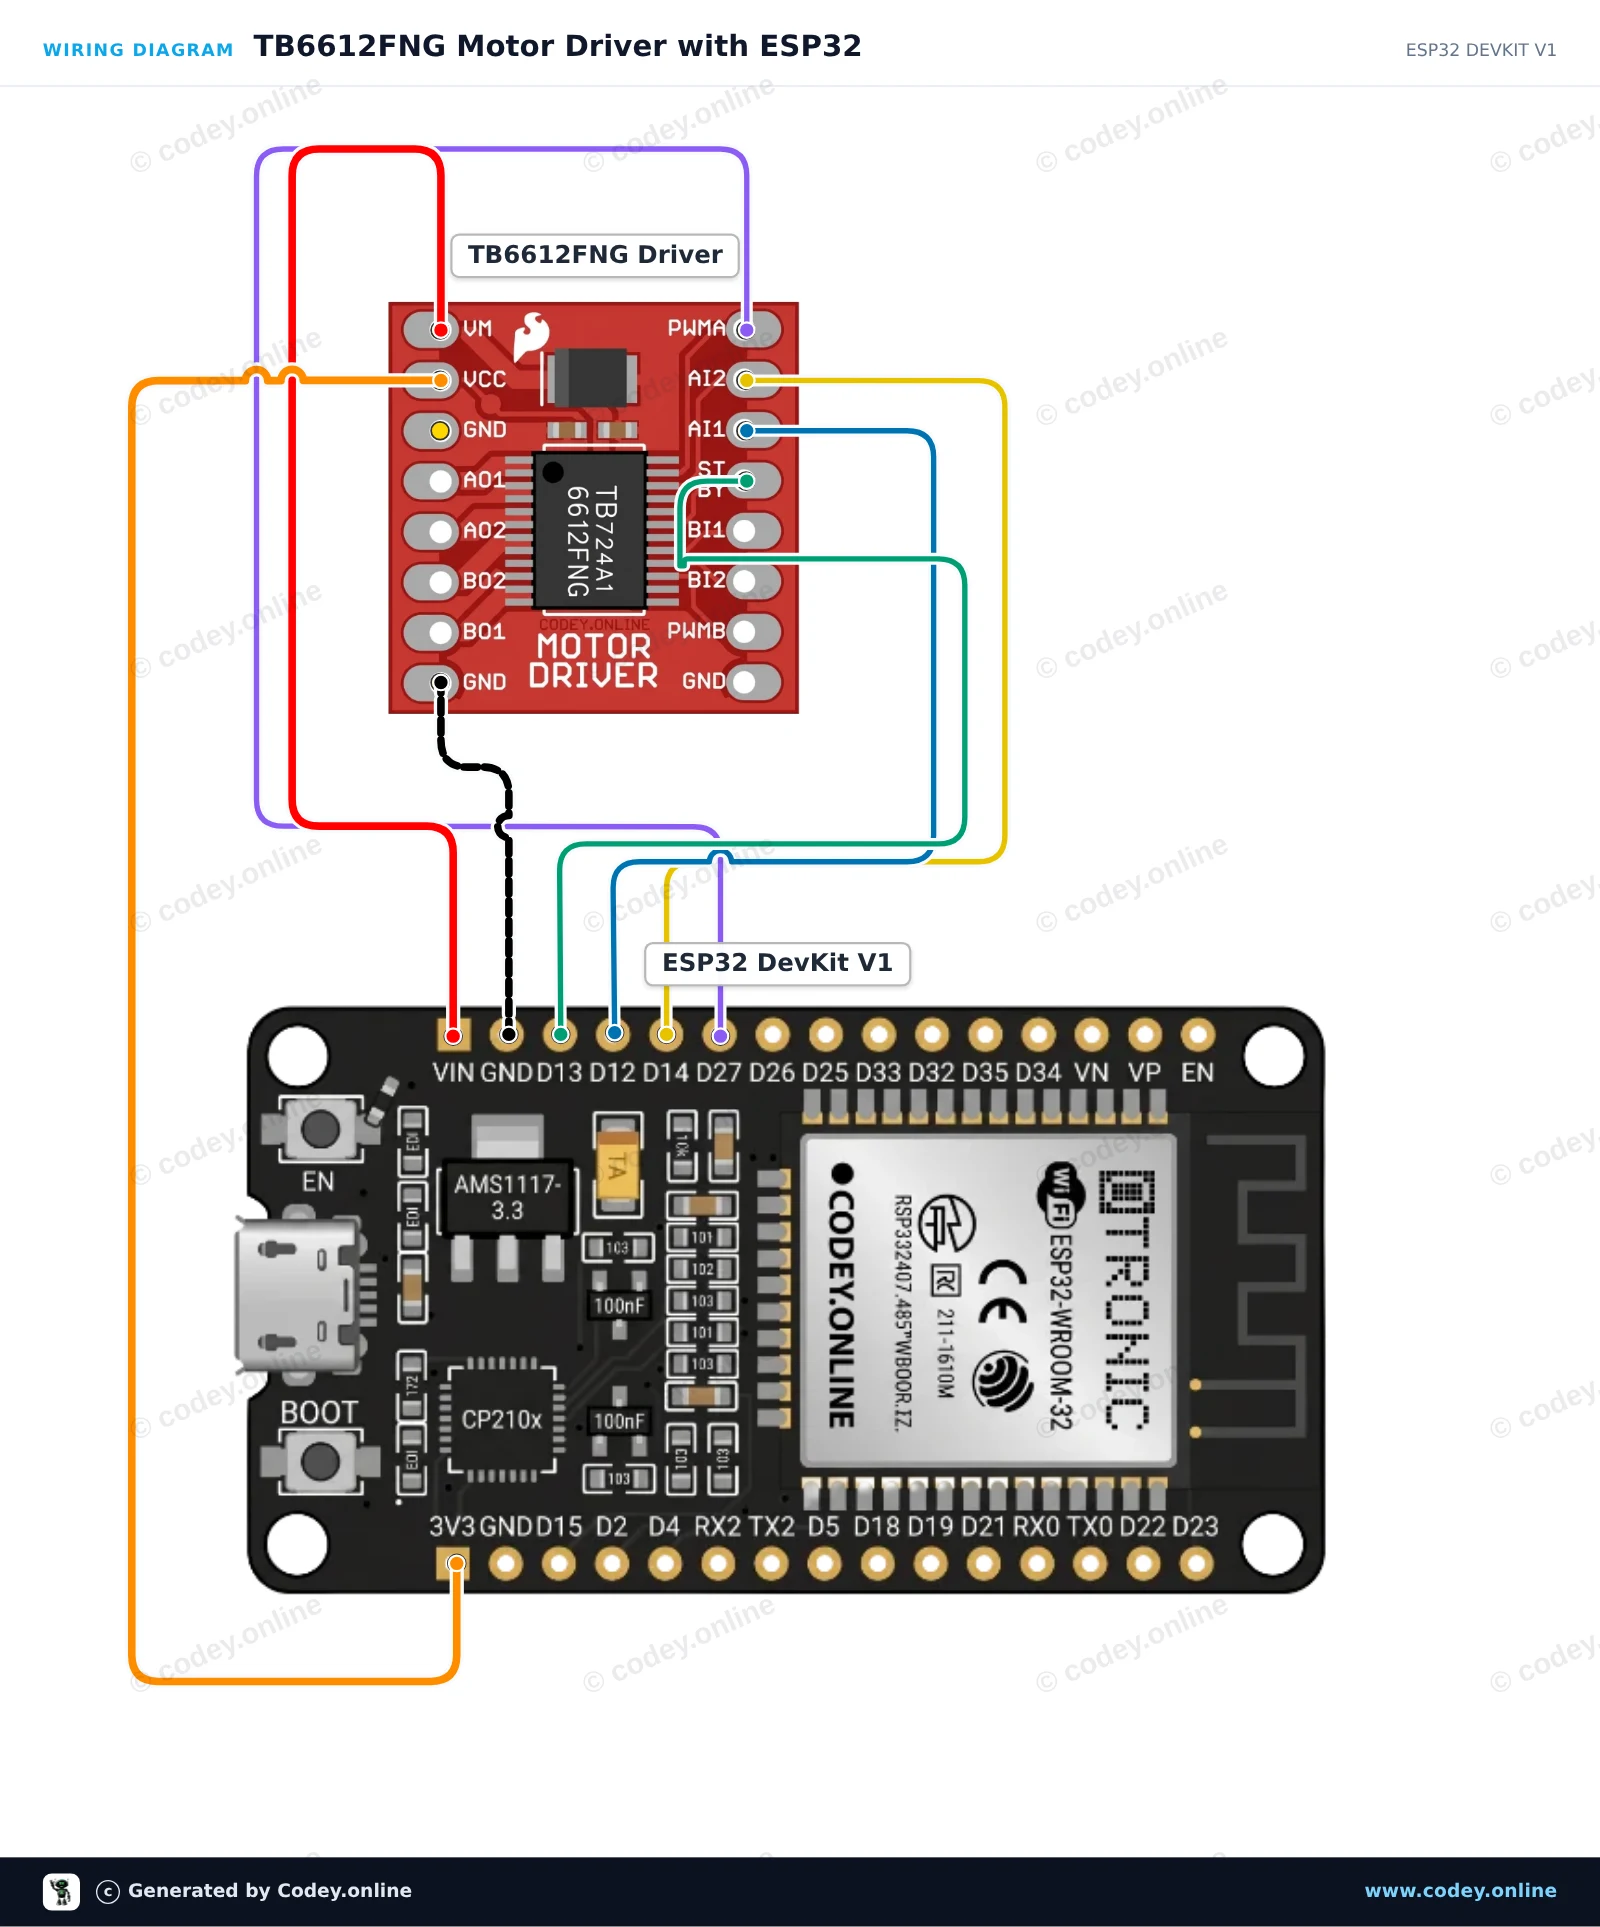
Ovladač motoru TB6612FNG s ESP32

Tento projekt ukazuje, jak řídit stejnosměrný motor pomocí duálního H-můstkového ovladače motoru TB6612FNG a ESP32. Sketch aktivuje ovladač přes pin STBY a cykluje motorový kanál A přes otáčení vpřed, zpomalování, otáčení vzad a brzdění. Otevřete Serial Monitor při 115200 baud, abyste viděli aktuální stav motoru a rychlost.

Schéma zapojení: Modul řízení motoru TB6612FNG pro Arduino na ESP32 DevKit V1
Schéma zapojení · Kliknutím zvětšíte
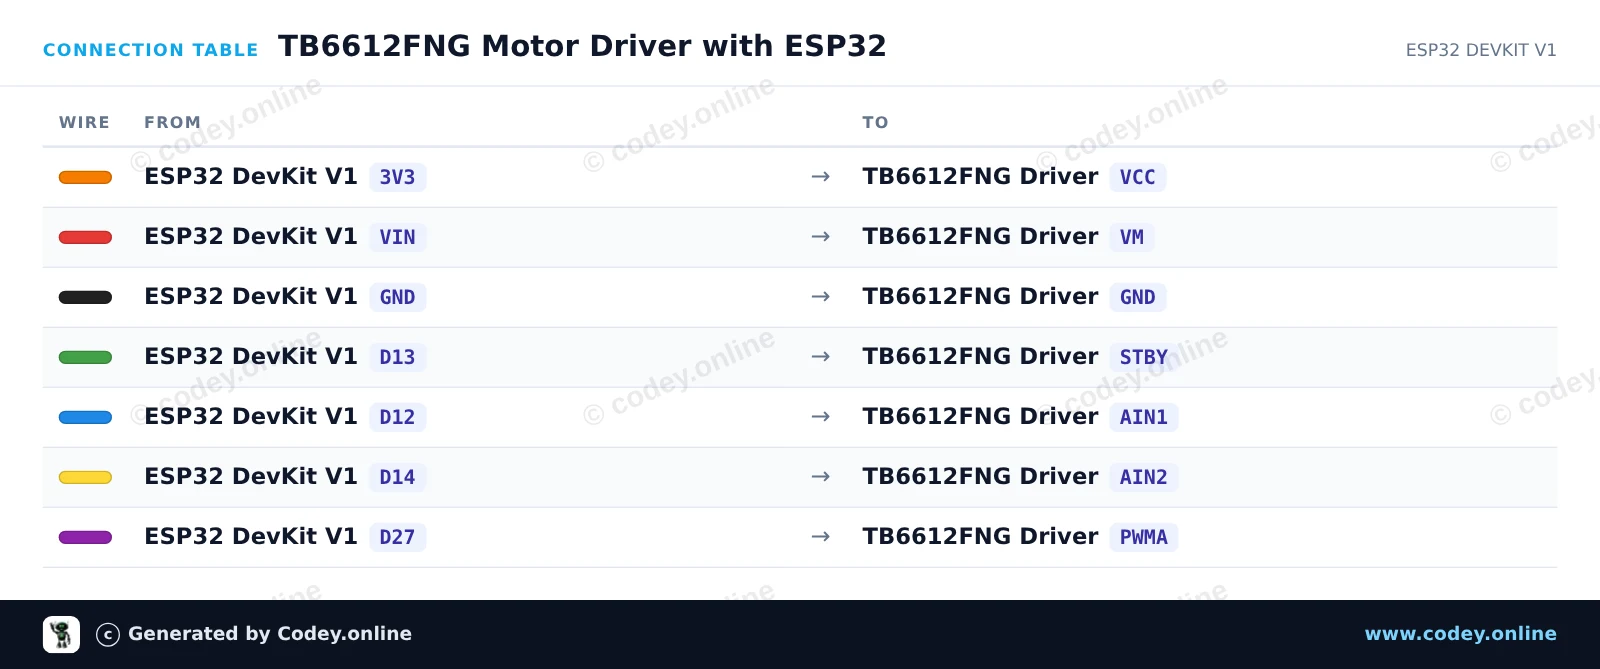
Tabulka zapojení: Modul řízení motoru TB6612FNG pro Arduino na ESP32 DevKit V1
Tabulka zapojení · Kliknutím zvětšíte
TB6612FNG_Motor_Driver_with_ESP32.ino · zkompilováno a otestováno
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

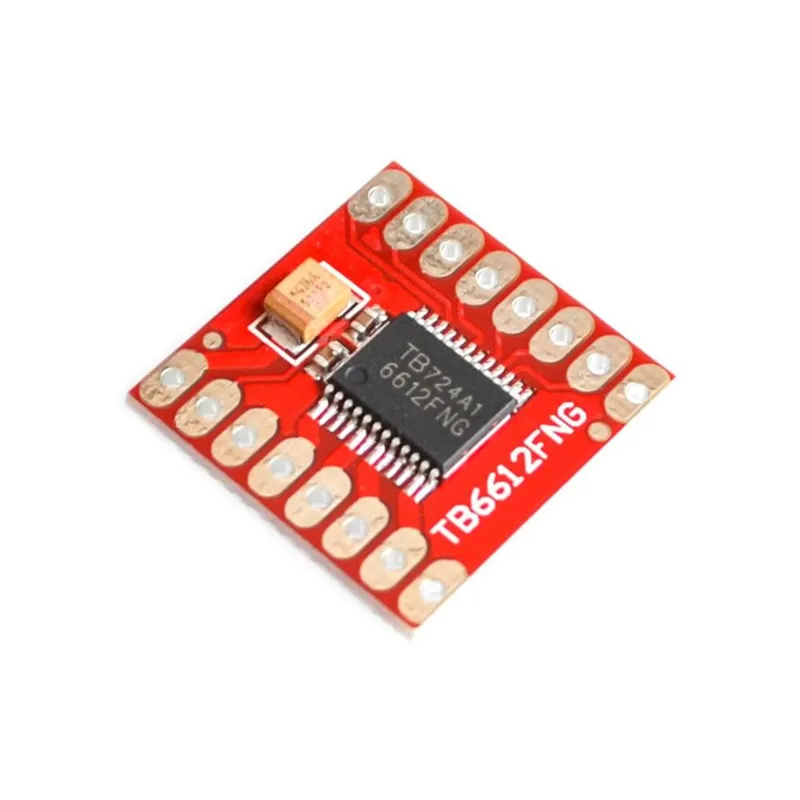
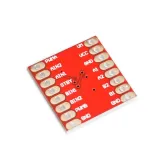
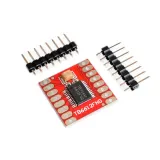
Modul řízení motoru TB6612FNG pro Arduino

Vlastnosti:
1. Stand-by kontrola pro úsporu energie.
2. Režimy řízení motoru CW / CCW / krátké brzdění / stop.
3. Vestavěný obvod tepelného vypnutí a obvod detekce nízkého napětí.

Popis:
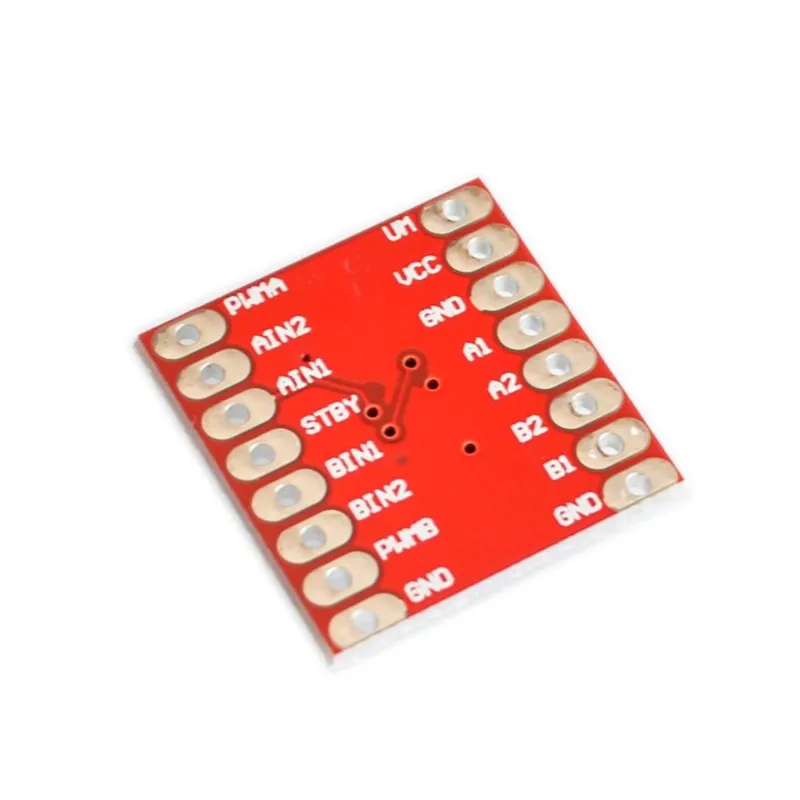
Motorový driver TB6612FNG dokáže řídit až dva DC motory s konstantním proudem 1,2 A (3,2 A špička). Dva vstupní signály (IN1 a IN2) lze použít k řízení motoru v jednom ze čtyř funkčních režimů: otáčení doprava, otáčení doleva, krátké brzdění a stop. Dva motorové výstupy (A a B) lze řídit samostatně, rychlost každého motoru se reguluje pomocí PWM vstupního signálu s frekvencí až 100 kHz. Pin STBY musí být přitažen na vysokou úroveň, aby se motor dostal z pohotovostního režimu.

Logické napájecí napětí (VCC) může být v rozsahu 2,7-5,5 VDC, zatímco napájení motoru (VM) je omezeno na maximální napětí 15 VDC. Výstupní proud je jmenovitě až 1,2 A na kanál (nebo až 3,2 A pro krátký jednotlivý impuls).

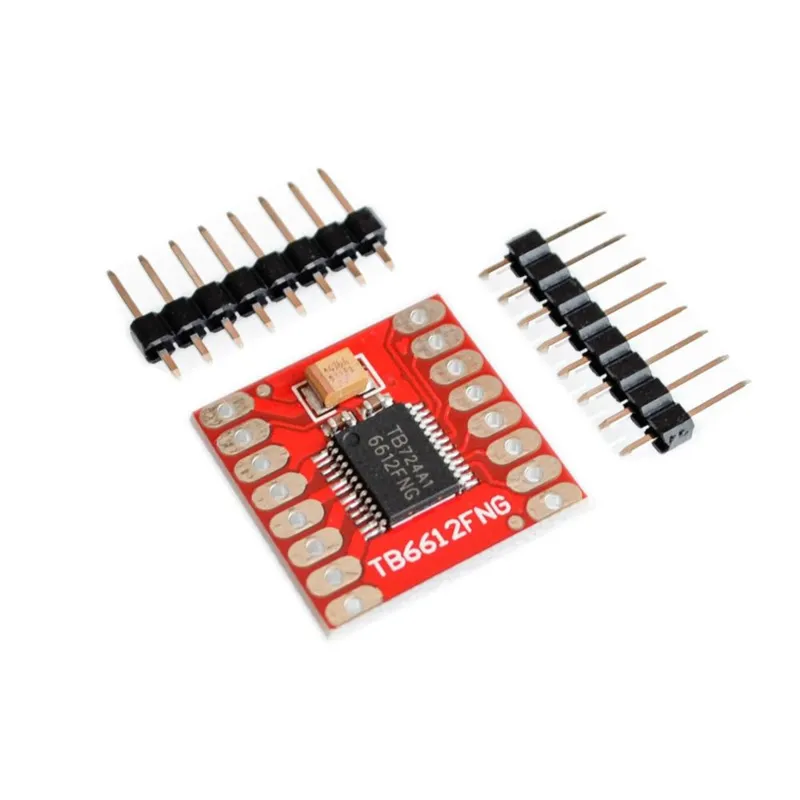
Deska je dodávána se všemi komponenty jako na obrázku včetně header pinů.

Specifikace:
Napájecí napětí: VM = 15V max, VCC = 2,7-5,5V
Výstupní proud: Iout = 1,2 A (průměr) / 3,2 A (špička)

Rozměry
Délka: 2cm
Šířka: 2cm
Výška: 0,3cm

  • Čtyři režimy
  • Pohotovostní ovládání
  • Tepelná ochrana
  • Detekce nízkého napětí

Proč si vybrat tento produkt?

  • Dva motory – Ovládá maximálně dva stejnosměrné motory.
  • Čtyři provozní režimy – Otáčení doprava, doleva, krátké brzdění a zastavení.
  • Regulace rychlosti PWM – Reguluje rychlost motoru pomocí PWM vstupního signálu.
  • Úspora energie – Pohotovostní řízení pomáhá šetřit energii.
  • Vestavěná ochrana – S tepelným vypnutím a detekcí nízkého napětí.
Specifikace
Šířka2 cm
Délka2 cm
Napájecí napětíVM = 15V max, VCC = 2,7-5,5V
Frekvence100 kHz
Výška0,3 cm
Výstupní proudIout = 1,2 A / 3,2 A

V balení

  • Deska ovladače motoru TB6612FNG
  • pinové lišty

Hodnocení

Zatím žádné recenze.

Napsat recenzi
Vaše hodnocení

Doprava & vrácení

Doprava

  • Balík s track & trace€ 6,355 pracovních dnů
  • Balík s track & trace€ 7,555 pracovních dnů
  • Balík s track & trace€ 8,755 pracovních dnů
  • Balík s track & trace€ 9,405 pracovních dnů
Vše o dopravě

Vrácení

Nespokojený? Po doručení máte 30 dní na vrácení produktu.

Vše o vrácení

Nedávno zobrazené